编者按:
随着具身智能加速落地工业制造与物流等真实场景,行业焦点正从“能否完成特定任务”转向“能否持续进化、实现规模化应用”。SEEN·E深诣机器人在2026中国国际工业博览会发布自研具身基础模型SE-1及物流机器人Sculptor、工业双臂机器人Edge,通过作业演示与强化学习前后对比,展现从任务执行到持续进化的技术路径。依托通用基础模型与高效强化学习,深诣推动机器人实现复杂任务理解、精细操作与多步骤协同,并借真实交互与经验反馈持续优化行为策略,让机器人从“学会工作”走向“越做越好”。
作为深诣机器人的资本市场合作伙伴,华兴资本将陪伴并支持公司成长,助力其持续推进具身智能技术创新与产品落地,拓展工业与物流等高价值应用场景,推动具身智能转化为可持续进化的真实生产力。
10月12-16日,SEEN·E深诣机器人亮相2026中国国际工业博览会,自研具身基础模型SE-1及两款机器人产品——物流操作机器人Sculptor、工业操作双臂机器人Edge集中展示,其中Sculptor作为全球首款端到端模型驱动的智能装卸货机器人,受到广泛关注。
从混合箱型的分类码垛,到0.1mm级工业精密插接,再到需要任务理解与过程记忆的交互式操作,深诣展示了机器人应对真实工作中复杂变化的能力。更值得关注的是,深诣还通过强化学习前后的实际操作对比,展示了机器人如何从“学会完成任务”,进一步学会“把任务做得更好”。
让机器人不只具备工作能力,还能从复杂工况中持续学习、不断改善,是深诣此次新品机器人的核心优势。
深诣以“创造充沛生产力”为使命,聚焦工业与物流等高价值场景,致力于以自研的具身基础模型和高效的强化学习技术,打造一机多能、快速适应的具身智能机器人。
01
Sculptor首秀:
全球首款端到端模型驱动的智能装卸货机器人
工博会现场,SEEN·E Sculptor首次公开展示了多品类箱体混合码垛作业,是全球首款端到端模型驱动的智能装卸货机器人。依托自研SE-1具身基础模型,处理物流复杂现场中的快速变化。
面对尺寸、包装材质各异的混合箱型,以及随机变化的摆放位置和姿态,Sculptor能够自主识别不同货箱,调整抓取与放置策略,连续完成分类码垛,将不同类型的箱体码放成稳定的多层货垛。
真正的难点,不只是抓起一个箱子,而是面对持续变化的货物与堆叠状态,仍然能够稳定完成整项工作。
传统自动化擅长标准化、高重复性的作业,但面对货物种类繁多、位置姿态不确定的物流场景,往往需要更多工装、环境约束或重新适配。Sculptor则由端到端模型驱动,可以面向复杂现场的变化,自主理解任务并规划相应操作。
在产品设计上,Sculptor强调一机多能、快速适应。通过可配置的移动底盘、末端执行器与具身系统,面向卡车装卸、混合拆码垛、箱式拣选、行李搬运等不同物流作业需求,探索同一机器人平台在多种任务中的复用能力,降低新任务的重复适配成本。
02
Edge亮相:
既能精密操作,也能理解复杂任务
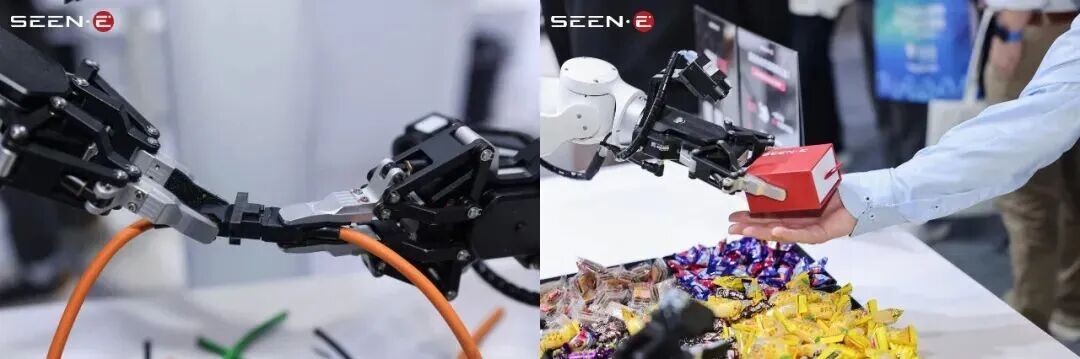
Edge是深诣面向工业精细操作场景打造的双臂机器人。Edge在工博会现场演示了0.1mm级精密插接与交互式糖果分装两项任务,分别对应具身智能的两类关键能力:精细物理操作,以及复杂任务的理解与执行。
在精密插接任务中,柔性线缆的形态随着抓取、移动和外部干扰不断变化,机器人需要持续感知目标状态、实时调整操作轨迹,在演示设置的干扰条件下完成插接。
而在交互式糖果分装任务中,Edge面对的挑战不再只是动作精度。机器人需要理解人的指令,自主组织从抓取、装盒到递交的多步骤操作,并利用过程记忆应对交互变化,使任务能够接续执行。
从精密接触操作,到需要理解、记忆和自主组织的长程任务,Edge展示了具身智能面向工业柔性作业的更多可能。
03
从“会做”到“越做越好”
强化学习如何让机器人持续进化?
两款机器人的背后,是深诣自研的SE-1具身基础模型。而深诣希望进一步解决的问题是:机器人学会一项工作之后,能不能通过真实经验,把这项工作做得越来越好?
Sculptor的研发过程给出了一个直观的例子:
在混合码垛任务中,经过人工示范和监督微调,机器人已经具备基本的取箱、放箱能力,但操作并不总是合理:有时会舍近求远地选择箱子、抓取时吸盘姿态不够合适、或者多层码放中还可能发生碰撞或下压。
经过进一步的强化学习,这些行为发生了明显迭代:
-
取箱选择:从不合理的取箱顺序,转向更合适的任务选择。
-
抓取姿态:能够在接近箱体时主动调整吸盘方向,再执行抓取。
-
多层码放:此前出现的碰撞和下压行为,在后续测试中得到明显改善。
这些变化并不是针对每种情况重新编写了固定动作规则,而是模型根据操作结果的反馈,进一步优化了自身的行为策略。
从“能够完成动作”,到“学会更好的操作”,这正是深诣所理解的自进化。其背后的技术逻辑,可以概括为两个环节:理解与对齐。
SE-1具身基础模型负责理解任务与物理世界。通过任务理解、世界推演和流畅动作生成三层核心能力,以及World Model MoE多物理专家架构,模型能够协同理解和预测不同维度的物理信息,将任务目标逐步转化为连续、可执行的动作。
而强化学习则进一步驱动行为改善。根据人类定义的任务目标与评价标准,机器人通过真实交互获得反馈,不断调整策略,使操作越来越符合实际工作要求。
针对真机数据稀缺、交互成本高的问题,深诣还研发了OMPO经验匹配技术,并采用异步、off-policy强化学习方法,让模型能够更有效地利用与当前任务相关的历史数据和多源经验,提高真实交互的学习效率。
精彩评论