一水 发自 凹非寺
量子位 | 公众号 QbitAI
??机器人已经开始把自己踩过的坑,写成Skill了。
就在刚刚,英伟达正式开源机器人智能体框架ASPIRE V1.0。
这套框架能让机器人自己写控制程序、执行任务、复盘失败、修改代码,再把验证有效的方法存进技能库。
更猛的是,这套学习能力还会随着底层模型升级直接起飞。
据英伟达机器人负责人Jim Fan透露,OpenAI发布GPT-6 Astra当天,团队直接给ASPIRE换了个“脑子”。
结果只过了一夜,多个机器人基准就被刷到了接近满分:
LIBERO-Pro的80项任务成功率达到99%,Robosuite的7项代表性任务和BEHAVIOR-1K的2项代表性任务,则全部达到100%。
Jim Fan将这次变化形容为机器人领域的一场“0到1海啸”。
这回,机器人不光能练。
练出来的经验,咱也能直接下载了。
(P.S. 代码、实验配置和Skills现已全部开源,传送门文末~)
机器人干砸了,先让它自己查Bug
ASPIRE全称是Agentic Skill Programming through Iterative Robot Exploration。
名字挺长,逻辑倒不复杂:
把机器人当成一个会运行代码、也会调试代码的Agent。
机器人编程向来是个麻烦活。
摄像头得先认出目标,系统还要计算抓取点、选择机械臂、规划运动轨迹、避开障碍物,夹爪什么时候闭合、用了多大力度,同样会影响结果。
中间任何一步出错,最后都可能变成同一个画面——
机械臂伸过去,啪,杯子掉了。
过去碰到这种问题,工程师得人工翻日志、调参数、改程序,再让机器人重新跑一遍。
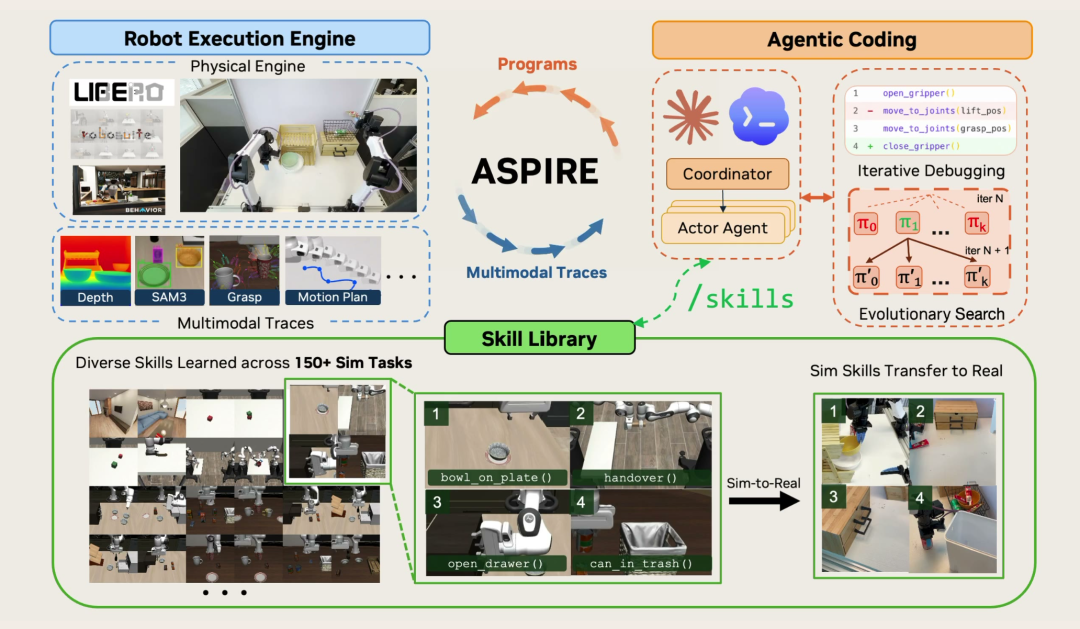
ASPIRE把这套流程交给了编程Agent。
机器人执行任务时,系统会留下完整的多模态轨迹,包括视觉识别结果、候选抓取点、运动路径和碰撞反馈。
一旦任务失败,Agent便能顺着轨迹往回查:
物体有没有认准?抓取位置是不是偏了?机械臂到底够不够得着?运动规划器有没有给出一条能走通的路线?
问题定位完成后,Agent修改控制程序,再拉机器人重新执行。
改对了,保留,又失败了,接着调。
精彩评论